
UAV trykksensor valgguide for dronehøyde, lufthastighet og flykontroll
Dato:2026-09-24
Ved 5000 fot vil en barometrisk feil på 10 hPa oversettes til omtrent 84 meters høydefeil. For en fastvinget UAV som flyr terrengfølgende oppdrag, er denne marginen forskjellen mellom en ren pass og en kontrollert krasj. UAV-trykksensorer er instrumentene som forteller flykontrolleren hvor flyet befinner seg i atmosfæren, og valg av den rette bør være basert på målbare spesifikasjoner, ikke databladmarkedsføring.
Hva UAV-trykksensorer faktisk måler
UAV-trykksensorer leverer tre kjernemålinger: barometrisk høyde, lufthastighet og vertikal hastighet. Hver måling krever en annen sensorkonfigurasjon, og å skille disse funksjonene tidlig i designprosessen sparer måneder med integreringsarbeid.
Barometrisk høyde kommer fra en absolutt trykksensor. Flykontrolleren konverterer statisk porttrykk til høyde ved hjelp av en standard atmosfæremodell. En absolutt sensor med en fullskala rekkevidde på 110 kPa dekker havnivået til omtrent 10 000 meter, noe som er tilstrekkelig for de fleste kommersielle UAV-operasjoner.
Lufthastighet bruker en differensialtrykksensor. Et pitotrør genererer lavt trykk fra bevegelse fremover, og sensoren leser trykkgapet mellom den statiske porten og pitotrøret. Det resulterende delta-trykket er proporsjonalt med kvadratet av lufthastighet. For droner med cruisehastigheter under 10 m/s er en mikrotrykksensor med et fullskalaområde under 1 kPa avgjørende fordi deltatrykket ved disse hastighetene bare er noen få hundre pascal.
Vertikal hastighet utledes vanligvis ved å differensiere høydesignalet. Noen flykontrollere kombinerer trykksensoren med en treghetsmåleenhet for å undertrykke støy, men trykksensoren forblir den primære datakilden.
Deteksjon av bakkeeffekt er et annet bruksområde. Når UAV-en nærmer seg landingsflaten, endres trykkprofilen under rotorvasken. En differensialsensor med en rekkevidde på 0 til 0,5 kPa og en rask responstid gir dataene som trengs for en jevn touch-down-algoritme.
| Funksjon | Sensortype | Typisk rekkevidde | Utdataformat | Kritisk spes |
| Barometrisk høyde | Absolutt | 30 til 110 kPa | Digital I2C | Lav langtidsdrift |
| Airspeed | Differensial | 0 til 1 kPa | Analog eller digital | Følsomhet på lavt område |
| Vertikal hastighet | Absolutt | 30 til 110 kPa | Digital | Lav støytetthet |
| Deteksjon av grunneffekt | Differensial | 0 til 0,5 kPa | Analog | Rask responstid |
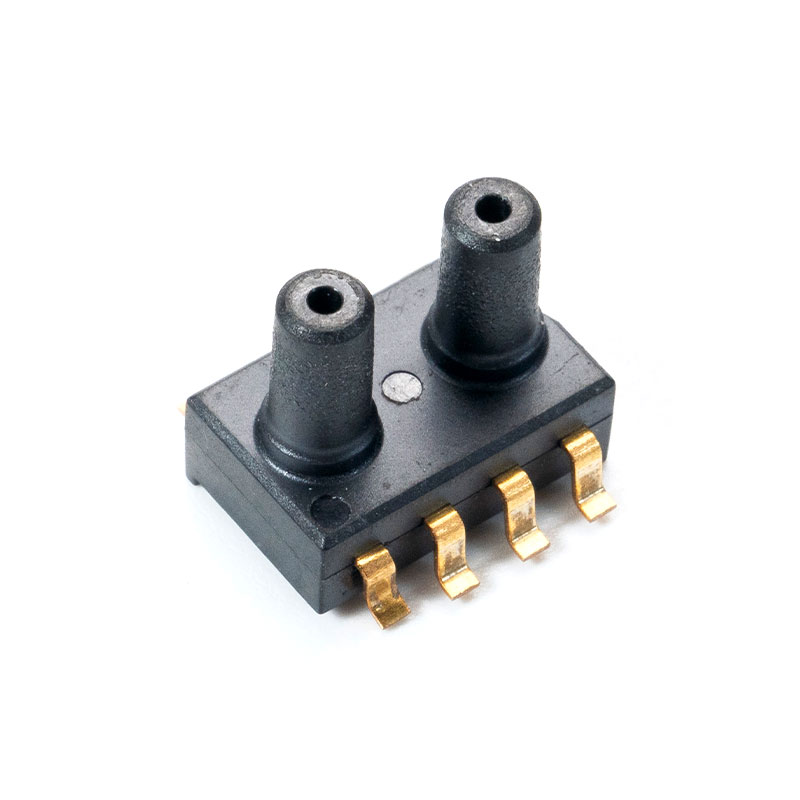
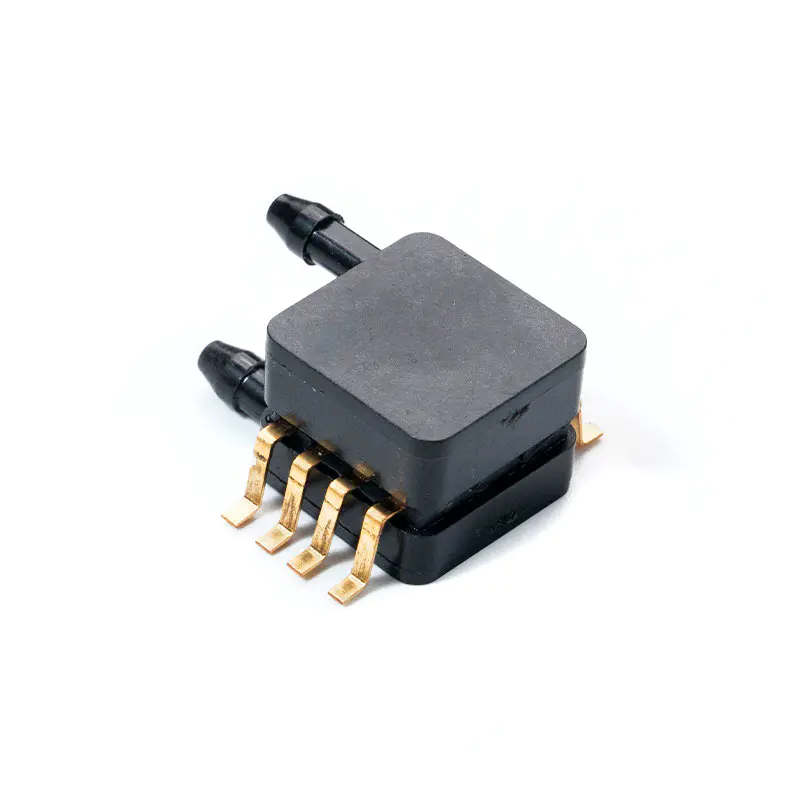
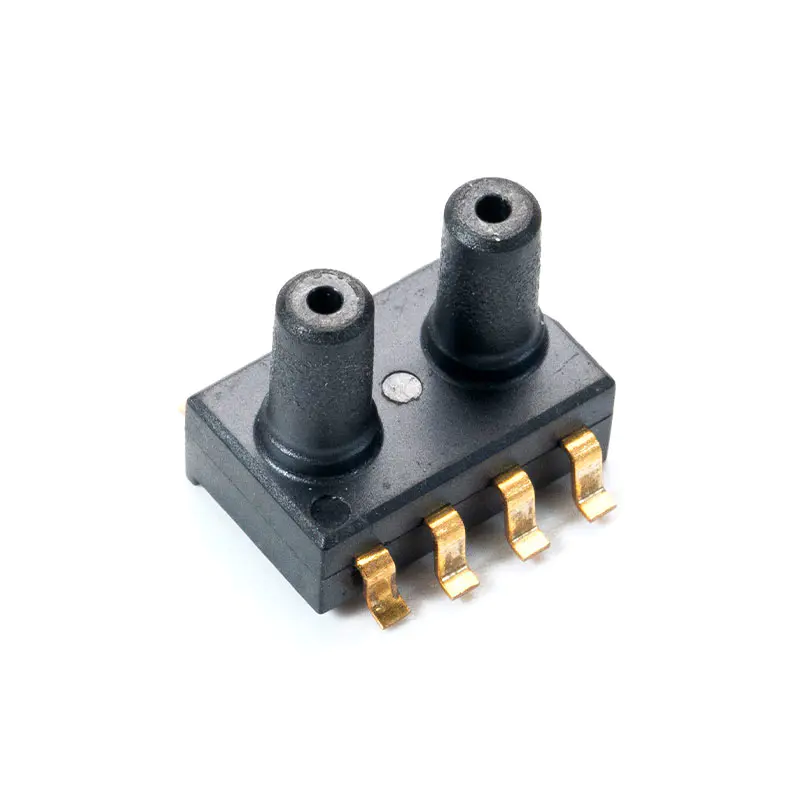
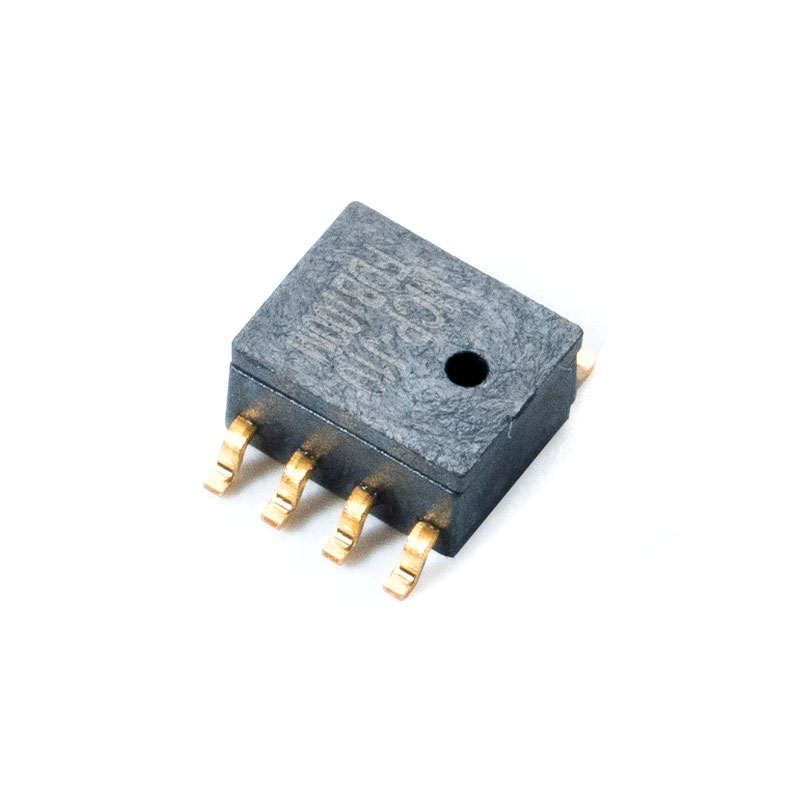
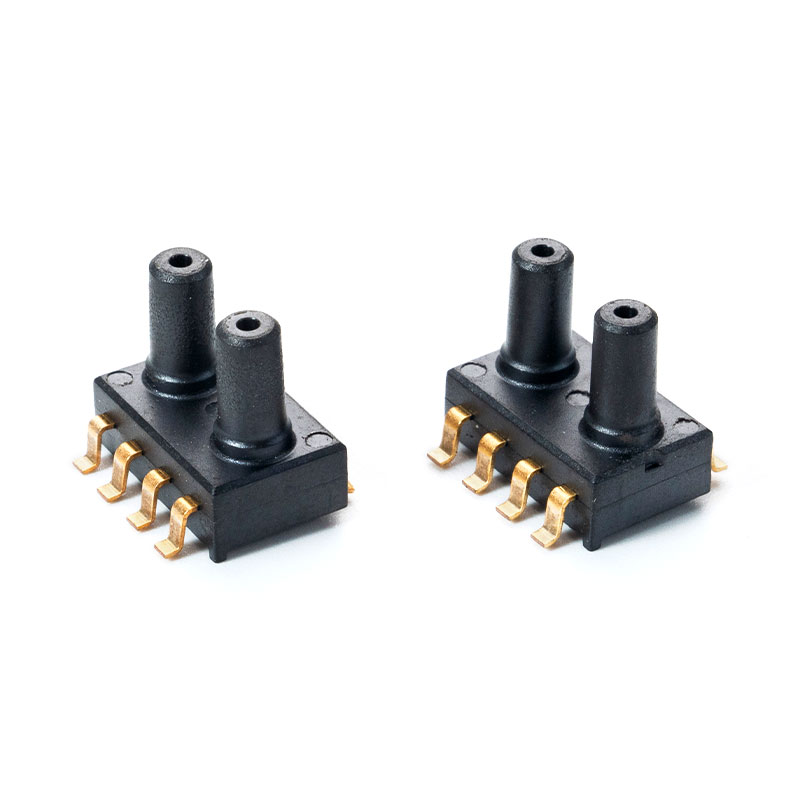 MCP-H21 Trykksensor for droner Beskrivelser MCP-H21-serien er en liten pakke (SOP) med doble porter, som integrerer signalforsterkning, ikke-linearitet og temperaturkompensasjon for s... Se produkt →
Fem mikrotrykksensorspesifikasjoner som betyr noe for dronedesign
Fem spesifikasjoner bestemmer om en trykksensor virkelig fungerer for en drone: måleområde, nøyaktighet, utgangsformat, pakke og termisk stabilitet. Lås disse fem verdiene før du starter PCB-oppsettet.
- Måleområde - For høyde over havet bør det absolutte området dekke 30 til 110 kPa. For lufthastighet bør differensialområdet være dimensjonert slik at den forventede flykonvolutten bruker 50 til 70 prosent av full skala.
- Nøyaktighet - En 0,2 prosent fullskala utgangsspesifikasjon er tilstrekkelig for høydehold, men offsetfeilen betyr mer enn linearitet. En 0,1 prosent FSS-forskyvning ved basisreferansen produserer flere meter med tilsynelatende høydefeil.
- Utdataformat - Digital I2C forenkler kabling og fjerner kompensasjonsalgoritmen fra flykontrolleren. Analog utgang er fortsatt nyttig for tilpassede autopilotkort med høyoppløselig ADC og en ren analog frontend.
- Pakke - Overflatemontert (SOP) emballasje er obligatorisk for produksjonsflykontrollere. DIP- eller SIP-pakker fungerer for benchtop-testing, men brukes sjelden i volum dronemontering.
- Termisk stabilitet - Termisk kompensasjon fra fabrikken ved flere temperaturpunkter er det som holder nøyaktigheten stabil over hele driftskonvolutten.
Den differensialtrykksensor presisjon som tilbys av MemsTech MCPh20- og MCPh21-familien passer direkte for lufthastighets- og bakkeeffektmålinger i multirotor- og fastvingede plattformer.
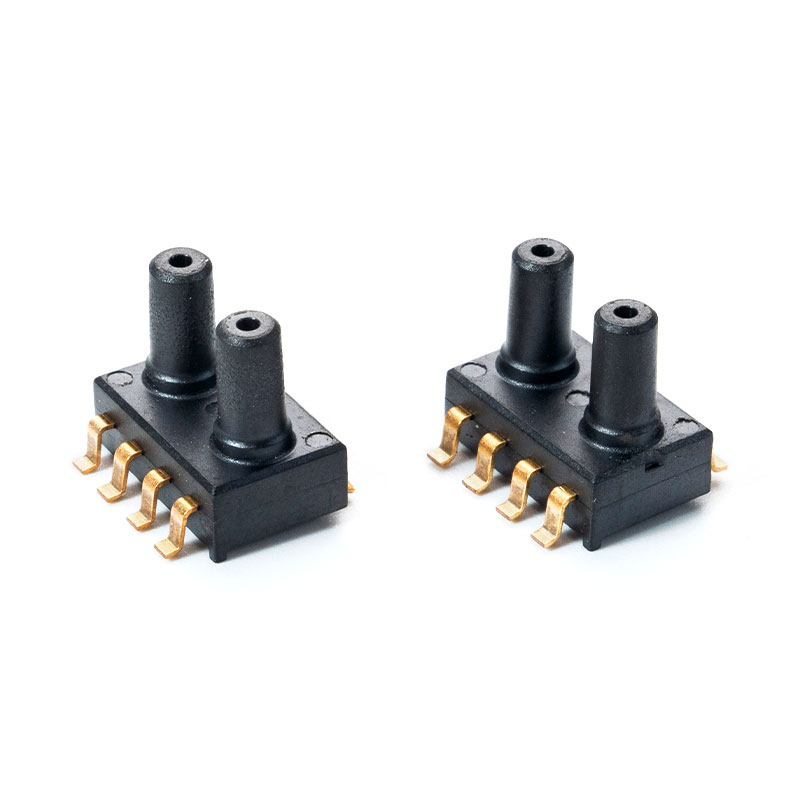 DPT-R8 Mikrotrykksensor Innledning Emnet for dette dokumentet er funksjonalitetskarakteristikkene til differensialtrykktransmitteren basert på Honeywell ABP-seriens trykkføler... Se produkt →
Digital vs analog utgang: Velge grensesnittet for flykontrolleren
Digital I2C-utgang er nå standard for UAV-trykksensorer fordi den flytter kalibreringsarbeidsbelastningen fra flykontrolleren. Analog utgang er fortsatt viktig for tilpassede autopilotdesigner som krever rå sensordata.
Digitale I2C-sensorer leverer kalibrerte trykk- og temperaturdata direkte, noe som reduserer prosessorbelastningen og eliminerer behovet for en presis analog frontend. Flykontrolleren leser kompenserte verdier uten å utføre kalibreringsmatematikk. Dette er den enkleste veien til pålitelige høyde- og lufthastighetsdata i en kompakt UAV-flystabel.
Analoge sensorer sender ut en spenning lineært proporsjonal med trykket. Hvis autopiloten allerede har en 16-bits ADC med stabil referansespenning, kan en analog sensor gi lavere latenstid. Imidlertid kan ESC-svitsjestøy fra høystrømsmotorer ødelegge analoge trykkavlesninger, spesielt i multirotorkonfigurasjoner med fire eller flere ESC-er. Latens er en annen differensiator. Digitale I2C-sensorer rapporterer vanligvis ved 1 kHz, noe som er raskt nok for de fleste flykontrollere. Analoge sensorer har i hovedsak null protokollforsinkelse fordi verdien vises umiddelbart på utgangspinnen.
- Digital I2C - To-leder buss, innebygd temperaturkompensasjon, lavere EMI-følsomhet, enklere kabling i kompakte stabler.
- Analog spenning - Enkel utgangspinne, krever ekstern ADC, full kontroll over kalibreringskurven, lavere komponentkostnad for enkle design.
Temperaturdrift: Den skjulte årsaken til høydefeil
Temperaturdrift, ikke selve sensordysen, er den viktigste årsaken til barometrisk høydefeil i UAV-systemer. Lufttemperaturen synker omtrent 6,5 grader Celsius per 1000 meter stigning, og sensorens nullpunktforskyvning skifter etter hvert som pakketemperaturen endres.
Uten kompensasjon kan en 10-graders svingning forskyve forskyvningen nok til å produsere titalls meter med tilsynelatende høydefeil. Fabrikkkalibrering løser dette ved å utføre nullpunkts- og fullskalakompensering ved kalde og varme temperaturpunkter, og deretter verifisere stabiliteten over en lang bløtleggingsperiode.
MemsTech bruker denne prosessen på hvert produkt før forsendelse, og det er grunnen til at 0,2 prosent FSS-spesifikasjonen gjelder under reelle flyforhold i stedet for bare på papir.
Emballasje, integrasjon og forsyningskjedefaktorer for produksjons-UAV
Overflatemontert emballasje er den avgjørende faktoren for volumproduksjon av droner. SOP-pakken støtter automatisk plukk-og-plassering, reduserer brettarealet og eliminerer loddetrinnet for bord-gjennom-hullet som bremser DIP-monteringen.
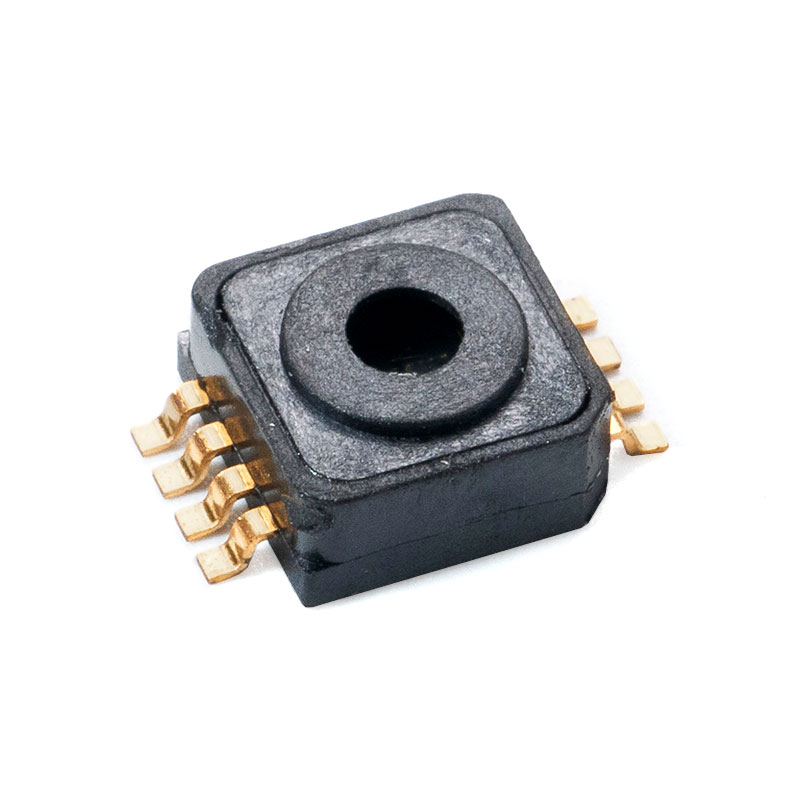
For produksjonsvolumer over 10 000 enheter, påvirker emballasjevalget direkte monteringsutbytte og kostnad. DIP- og SIP-pakker er fortsatt nyttige for benkprototyping, men de legger til syklustid og manuelt arbeid til produksjonslinjen. En sensor designet for overflatemontering, som MCPV5xxx-serien, integreres sømløst med moderne reflow-loddeprofiler.
Ved innkjøp av sensorer for produksjon er leverandørens interne kapasitet like viktig som dataarket. MemsTech utfører pakking, trådbinding, sveising, temperaturkompensasjon, kalibrering og drifttesting internt på tvers av et 2000 kvadratmeter stort standardisert anlegg. Dette betyr at batch-til-batch-konsistensen ikke er avhengig av en ekstern underleverandør.
Den practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this omfattende guide til MEMS trykksensorteknologi .
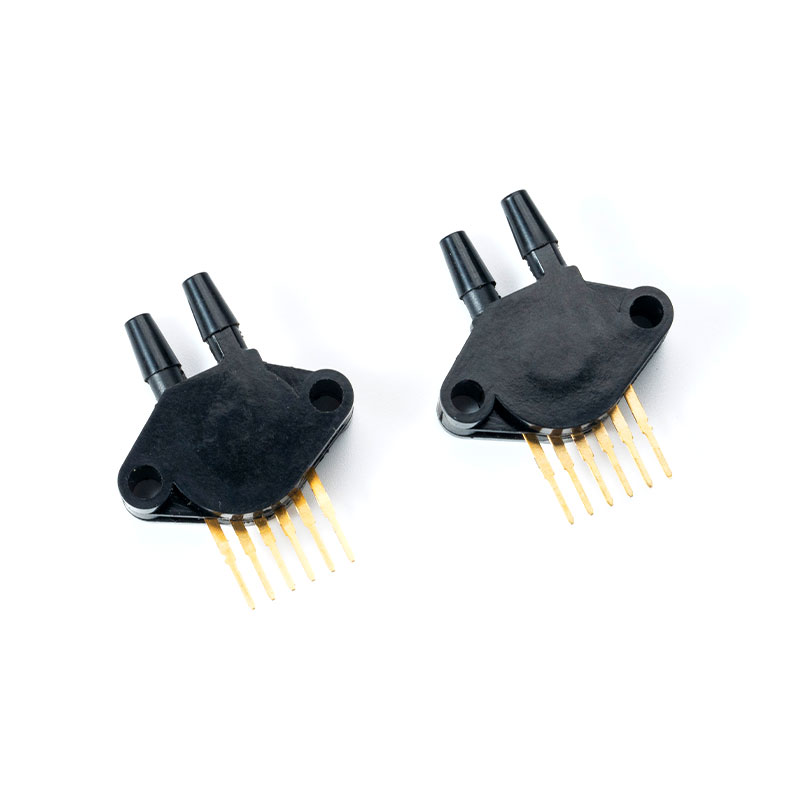 MCP5700DP Trykksensor for industri Den MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration Se produkt →
Ofte stilte spørsmål om UAV-trykksensorer
Hvilket trykksensorområde bør jeg velge for en UAV-høydemåler?
Velg en absolutt trykksensor med en rekkevidde som dekker hele driftshøydevinduet. En sensor på 30 til 110 kPa dekker havnivået til omtrent 10 000 meter. Hvis dronen flyr under 6000 meter, gir en smalere rekkevidde på 30 til 90 kPa bedre oppløsning.
Bør jeg bruke en digital eller analog trykksensor for en drone?
Bruk en digital I2C-sensor for de fleste flykontrollere fordi kalibrerte data reduserer prosessorbelastning og forenkler kabling. Velg analog utgang bare hvis autopiloten har en høyoppløselig ADC og støybudsjettet tillater en analog frontend nær sensoren.
Hva er nøyaktigheten til MemsTech MCPh21 trykksensor?
Den MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
Kan samme trykksensor måle både høyde og lufthastighet?
En enkelt sensor for absolutt trykk håndterer høyde, men lufthastighet krever en differensialtrykkkonfigurasjon. Noen UAV-design bruker to sensorer: en absolutt sensor for høyde og en differensialsensor for pitot-tube lufthastighetsmåling.
Mems Tech har spesialisert seg på feltet av trykksensorer i over 14 år.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, Xinwu District, Wuxi City, Jiangsu-provinsen, Kina
Opphavsrett © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Tilpassede MEMS trykksensorprodusenter
